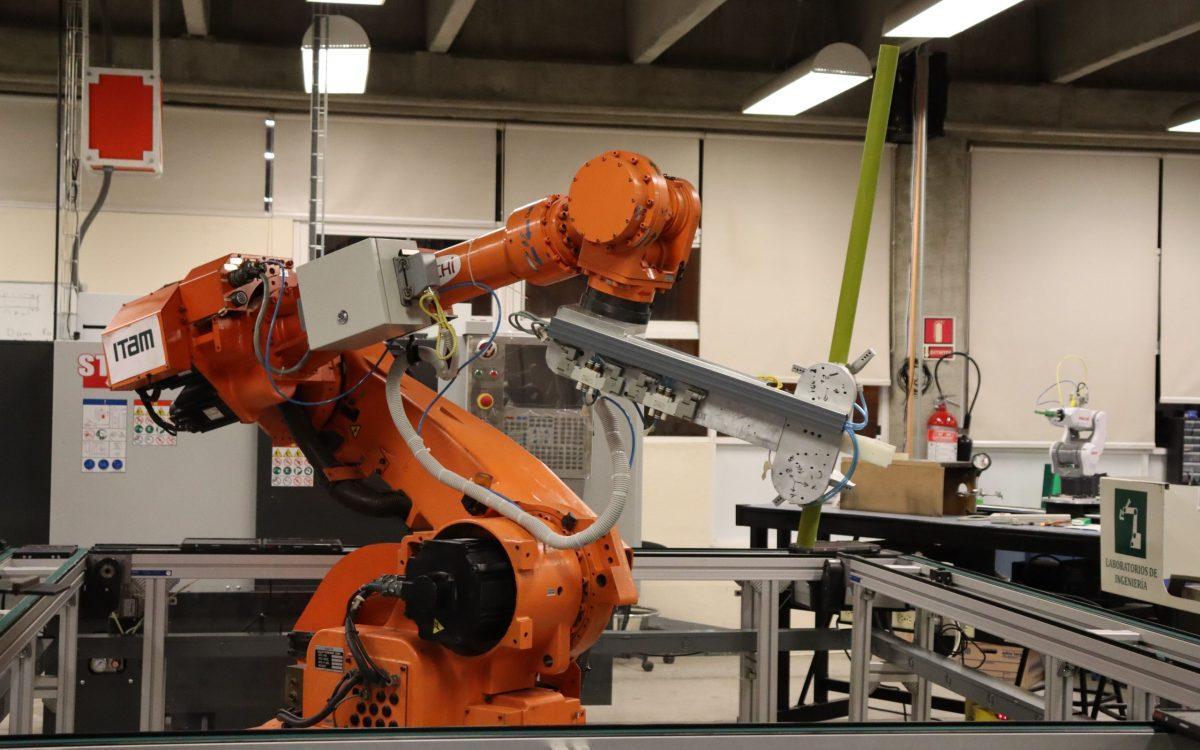
Najprepoznatljivija slika automatizovane fabrike ostaje ruka za zavarivanje, postavljanje kutija ili punjenje mašine, ali industrijsko poslovanje se promijenilo i obuhvata sve što okružuje robota : procesni inženjering, mašinski vid, softver za programiranje, autonomna vozila, održavanje i sigurnost. Ova kombinacija nam omogućava da govorimo o industrijskoj robotici kao o kompletnom sistemu, a ne samo kao o izolovanoj mašini.
U Španiji i Evropi, fokus se pomjera ka projektima koji povećavaju fleksibilnost i smanjuju oslanjanje na kruto raspoređivanje . Kompanije više ne pitaju samo koliko košta robot, već kako ga integrirati u proizvodnu liniju s promjenjivim serijama, kako obučiti osoblje i kakav povrat investicije se može očekivati tokom njegovog životnog vijeka. Ova šira perspektiva objašnjava interes za kobote, simulaciju i fizičku vještačku inteligenciju.

Od kupovine robota do dizajniranja automatizovane ćelije
Automatizacija operacije nije samo stvar pričvršćivanja ruke za sto i pritiskanja dugmeta za napajanje. To zahtijeva proučavanje procesa, dizajniranje ćelije, odabir senzora i kamera za industrijsku automatizaciju , razvoj alata, povezivanje robota sa postojećim mašinama, dodavanje sigurnosnih sistema i obuku operatera. Integracija može biti jednako važna, ili čak i važnija, od same opreme , zbog čega mnogim malim i srednjim preduzećima treba tehnička podrška prije donošenja odluke.
Ovaj napor objašnjava zašto ukupni trošak nije ograničen samo na cijenu robota. Investicija uključuje inženjerske sate, sisteme vida, softver, ograde, certifikaciju i puštanje u rad, tako da se jednostavna ćelija i složena instalacija mogu razlikovati za stotine hiljada eura . Za kompaniju srednje veličine, izazov je izračunati uštede, dodatnu proizvodnju i smanjenje grešaka koji će nadoknaditi tu investiciju.

Koboti s većim kapacitetom korisnog tereta i softverom koji pojednostavljuje puštanje u rad
Jedan od novih dostignuća u sektoru ima za cilj proširenje opsega kolaborativnih robota. ABB-ova PoWa porodica pokriva nosivost od 7 do 30 kilograma i brzine do 7,2 metra u sekundi, s modelima kao što su CRB 1910, do 13 kilograma, i CRB 1920, do 30 kilograma. Ovaj skok u kapacitetu omogućava paletizaciju, tešku mašinsku obradu ili rukovanje velikim dijelovima bez nužne nadogradnje na industrijskog robota sa zatvorenim ćelijama. Ove primjene će biti predstavljene na sajmu Advanced Manufacturing Madrid, na sajmu IFEMA, 4. i 5. novembra, u hali 6.
U kolaborativnom zavarivanju, CRB 1910 je predstavljen uz EasyTeach uređaj, koji omogućava učenje tačaka zavarivanja putem ručnog navođenja i interaktivnih dugmadi. Ideja je da operater pomiče ruku kako bi označio putanju, smanjujući vrijeme programiranja za kratke serije. Programiranje tako postaje dio procesa koji je također automatiziran , a ne samo fizičko kretanje robota.
Za paletizaciju i depaletizaciju, CRB 1920 je kombinovan sa 3D mašinskim vidom, što omogućava sistemu da identifikuje objekte različitih oblika, veličina i položaja na paleti i da vodi robota u realnom vremenu. IRB 930 SCARA je takođe izložen, sa nosivošću do 22 kg i vremenima ciklusa od 0,38 i 0,39 sekundi, što predstavlja malo procentualno poboljšanje koje se prevodi u više jedinica na sat . U proizvodnji, ovakva razlika može opravdati investiciju bez promjene cijele proizvodne linije.

Digitalni sloj dobija na značaju u ovim prijedlozima. RobotStudio omogućava simulaciju i programiranje van lokacije, Automatic Path Planning generira trajektorije sa samo nekoliko klikova, OptiFact prikuplja i analizira podatke o proizvodnji, a AppStudio olakšava kreiranje interfejsa bez kodiranja. Smanjenje vremena podešavanja i sati inženjeringa postalo je jednako važno kao i poboljšanje životnog ciklusa robota , posebno kada kompanija nema vlastiti tim za integraciju i nastoji optimizirati industrijsku kontrolu proizvodnje.
Fizička umjetna inteligencija za složene procese u Getafeu
U oblasti kompozitnih materijala, FIDAMC i Sopra Steria potpisali su sporazum o saradnji u primjeni fizičke umjetne inteligencije u proizvodnim procesima. Cilj inicijative je razvoj robota sposobnih za percepciju svog okruženja, prilagođavanje karakteristikama svakog dijela i izvršavanje složenih operacija s većom efikasnošću, kvalitetom i sljedivošću. Obuka će se u početku odvijati u simuliranim okruženjima prije nego što se sistemi implementiraju u stvarnim industrijskim ćelijama.
Ova kombinacija je posebno relevantna za vazduhoplovstvo, aeronautiku i odbranu, sektore gdje je složene ručne zadatke i dalje teško automatizirati konvencionalnom robotikom. Početni rad će se obavljati u robotskoj ćeliji FIDAMC-a u Getafeu, a rezultati će zatim biti podijeljeni s evropskim industrijskim ekosistemom. Ključ leži u kombinovanju fleksibilnosti operatera s preciznošću i ponovljivošću robota , bez gubitka znanja o procesu.
Ovaj pristup je u skladu sa širim trendom: vještačka inteligencija prelazi okvire pukog softverskog sloja i počinje utjecati na to kako roboti interpretiraju svoje okruženje. Kamere, senzori i modeli umjetne inteligencije omogućavaju mašinama da prevaziđu puko ponavljanje koordinata i reaguju na promjene u položaju, serijama ili referencama. Fizička umjetna inteligencija ima za cilj da ovu sposobnost donošenja odluka prenese u fizički svijet fabrike , iako će njeno usvajanje zavisiti od rezultata, troškova i jednostavnosti integracije.

Na šta kompanije obraćaju pažnju prije nego što se odluče na taj korak?
Istraživanja u industriji dosljedno ukazuju na nekoliko praktičnih prepreka: troškove, integraciju s postojećim sistemima, odabir pravog rješenja, sigurnost i regulatornu birokratiju. Tome se dodaje nedostatak kvalificiranih tehnoloških stručnjaka i teškoća povezivanja tehnologija u postrojenjima s informacionim sistemima. Prepreka nije samo financijska ; ona uključuje i znanje, održavanje i sposobnost mjerenja rezultata.
Za mala i srednja preduzeća, povrat investicije zavisi od specifičnog procesa. Projekat može povratiti svoje troškove u roku od nekoliko mjeseci ako automatizira usko grlo, omogući više smjena ili smanji greške, ali može podbaciti ako se proizvodnja stalno mijenja ili zahtijeva previše ljudske intervencije. Fleksibilnost i radno opterećenje su jednako važni kao i cijena robota , zbog čega je važno analizirati krivulju radnog opterećenja, stvarno vrijeme ciklusa i troškove operaterskih interfejsa.
Tržište također počinje istraživati modele najma ili usluga kako bi se smanjila početna ulaganja, dok španska mobilna robotika proširuje svoje prisustvo u logistici, transportu materijala, komisioniranju i kontroli zaliha. Automatizacija se seli u operacije koje su ranije bile rezervisane za velike pogone , s manjim rješenjima, pristupačnim softverom i sistemima koji mogu raditi zajedno s ljudima.
Industrijska robotika se više ne mjeri isključivo brojem instaliranih robotskih ruku. Integracija, vizija, simulacija, koboti većeg kapaciteta i vještačka inteligencija primijenjeni na fizičko okruženje dobijaju na značaju. Neposredna budućnost leži u fleksibilnijim fabrikama i kompanijama sposobnim da procijene ukupne troškove, obuče svoje timove i odaberu projekte sa jasnim povratom investicije . Ova kombinacija, a ne izolovani robot, ono je što pokreće poslovanje u Španiji i Evropi.
Indeks